Den Kurs finden
Software, die dem Wind antworten muss.
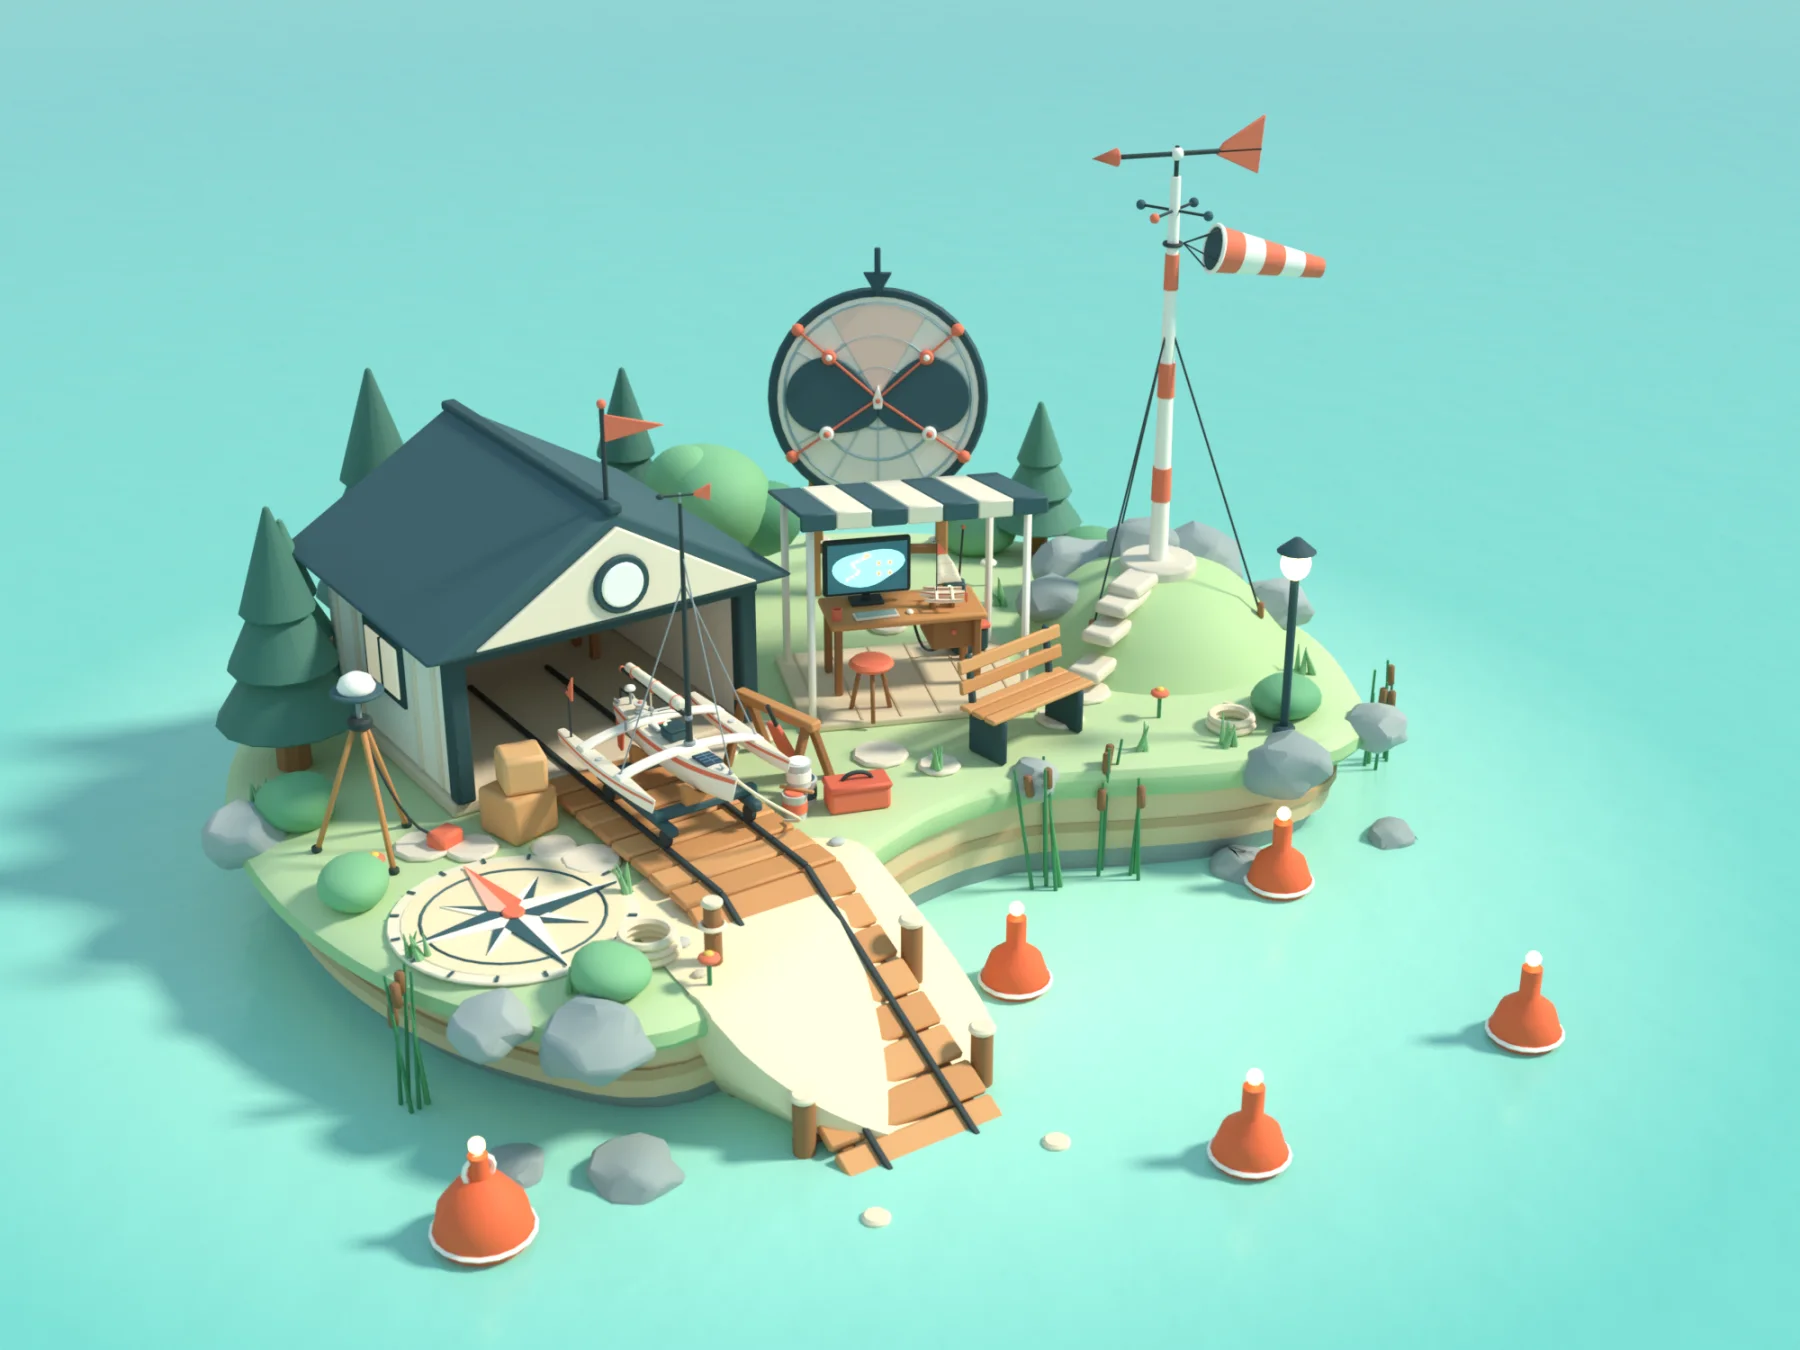
Eine Teststation am See, mit dem Wind in der Hauptrolle.
Eine für diese Website in Blender gebaute Illustration. Sie erklärt die Idee; es sind keine Daten aus dem Projekt.
Originalbilder, Diagramme und Videos bleiben in ihrer Ausgangssprache.
Ein autonomes Boot muss unvollständige Informationen in eine physische Entscheidung umsetzen. Meine Beiträge zu Kehillah Sailbot konzentrierten sich auf Navigation, Steuerung, Windfilterung, Zustandsschätzung und den Simulator, mit dem das Verhalten des Boots untersucht wird. Das kleine Boot, das Sie auf der Startseite dieser Website zwischen den Inseln trägt, ist dem simulierten Trimaran des Teams nachempfunden.
Den Kreis schließen
Das System des Teams läuft auf ROS 2: Sensoren veröffentlichen GPS-Positionen, Windrichtung und Inertialmesswerte; ein Navigationsknoten entscheidet; Ruder- und Segelbefehle gehen über eigene Topics hinaus. Ich habe zur Software zwischen diesen beiden Enden beigetragen: die Windmessung glätten und Böen erkennen, den Zustand des Boots schätzen und einen gewünschten Kurs in Befehle umsetzen.
Wohin steuern, je nach Wind
Ein Segelboot kann nicht direkt gegen den Wind segeln. Der Planer des Teams liest eine Polartabelle der Bootsgeschwindigkeit über dem Windwinkel und nutzt deren beste Winkel (beim Kreuzen 49,3° zum Wind, auf Vorwindkursen 124,4°), um zu entscheiden, wann ein Kurs eine Wende braucht und wo sie stattfinden soll. Der Grundtrimm des Segels folgt einer einfachen Proportionalregel, und das Boot auf der Startseite dieser Website nutzt dieselbe.
Physische Zwänge respektieren
Meine Arbeit an der modellprädiktiven Steuerung sagt den Kurs des Boots mit einem Gierungsmodell erster Ordnung einige Schritte voraus und wählt Ruderbewegungen, die Kursfehler, Drehrate und Ruderaufwand klein halten. Der Ruderausschlag von ±21° und seine maximale Stellgeschwindigkeit sind harte Nebenbedingungen; Krängung über 25° wird bestraft. Die Konstanten des Modells sind angenommene Standardwerte, keine auf dem Wasser kalibrierten Werte.
Schätzen, was sich nicht direkt messen lässt
Ein Square-Root-Unscented-Kalman-Filter verfolgt aus GPS-, Kompass- und Inertialmessungen zehn Größen, darunter Position, Kurs, Geschwindigkeiten, Krängung und beide Aktuatorwinkel. Ein separater Segeloptimierer nutzt Auftriebs- und Widerstandsbeziehungen einschließlich eines Post-Stall-Modells, um einen Trimm vorzuschlagen und das Segel zu fieren, wenn die Krängung zunimmt.
Lernen in der Simulation
Der Physiksimulator des Teams modelliert einen 15 kg schweren Trimaran auf einem kleinen See; Auftrieb und Widerstand an Segel und Rümpfen stammen aus veröffentlichten Koeffiziententabellen. Meine Arbeit dort war technische Härtung: Eingabevalidierung, Fehlerbehandlung, Logging und typisierte Konstanten, sodass eine falsche Konfiguration lautstark scheitert, statt einen plausibel wirkenden Lauf zu erzeugen. Nichts auf dieser Seite ist ein Ergebnis auf dem Wasser.
Eine Entscheidung wird zum Ruderwinkel.
- 01
Schließen Sie den Regelkreis an
Die ROS 2-Architektur des Teams trennt Sensoreingabe, Navigation und Betätigung. GPS-Fixes und Windrichtung speisen das Steuerungssystem, während Ruder- und Segelbefehle zu bestimmten Themen übertragen werden. Durch diese Trennung sind die Daten, die in eine Entscheidung eingehen, und der Befehl, der sie verlässt, überprüfbar.
- 02
Den nächsten Zug einschränken
Der Lenkregler minimiert Kosten über einen Horizont von zehn Schritten: Kursfehler, Gierrate und Änderung des Ruderwinkels, dazu ein Endterm für den Kurs. Gelöst wird unter einer Ruderbegrenzung von ±21° und einer Stellratenbegrenzung von 15° pro Sekunde, sodass der Plan nur Bewegungen enthält, die der Servo ausführen kann. Scheitert der Optimierer, bleibt der Proportionalregler als Rückfallebene.
- 03
Studieren Sie das Verhalten vor dem Einsatz
Der Simulator integriert Kräfte der Form ½·C·ρ·v²·A an jeder Profilfläche mit mehreren Teilschritten pro Zeitschritt. Er verbindet die Softwarefrage (welcher Befehl soll ausgegeben werden?) mit der physikalischen Frage, wie das Boot reagiert. Die Parameter in Regler und Simulator stimmen noch nicht miteinander überein; sie abzugleichen ist offene Arbeit.
Das Repository dokumentiert das ROS-2-System des Teams; das Event-Framework, der Wendeplaner und der Basisregler stammen vom Team. Meine Beiträge konzentrieren sich auf Navigation, Steuerung, Windfilterung, Zustandsschätzung und Simulation. Ein späterer automatisierter Testlauf im Repository bestand wegen Importfehlern nur eine Minderheit seiner Fälle; das ist dokumentiert statt verborgen.
Erkunden Sie das Segelboot-Kontroll-RepositoryDie ehrlichen Grenzen.
- Hier werden keine Wettbewerbs- oder Leistungsergebnisse auf dem Wasser berichtet. Die Arbeit ist simuliert oder am Schreibtisch getestet.
- Verbesserungszahlen in den Planungsdokumenten des Repositorys sind Prognosen, keine Messungen.
- Das Bootsmodell des Reglers verwendet angenommene Konstanten und wurde nicht am echten Boot kalibriert.
Navigation am Arbeitsplatz.
Englischer Ton. Untertitel sind in allen zehn Sprachen der Website verfügbar. Übersetzungen erfolgen maschinell.
Lesen Sie das Transkript
00:00 Es beginnt an einem See.
00:01 Dies ist der Sailbot-Simulator der Schule, der auf einem PC mit Autopilot-Steuerung läuft.
00:06 Darunter berechnet der Code die auf das Boot wirkenden Kräfte, bewegt es um einen kleinen Schritt und wiederholt den Vorgang.
00:11 Bewegung bedeutet, den Zustand mit jedem Zeitschritt zu aktualisieren.
Die Wiedergabe konnte nicht gestartet werden. Probieren Sie die Videosteuerung aus oder laden Sie das Video herunter.
Ein Auszug aus meinem Portfoliofilm, der den Sailbot-Simulator, die Bootssteuerung und eine simulierte Route zeigt. Dies ist eine Softwaredemonstration, kein Filmmaterial eines autonomen Bootes auf dem Wasser.
Wo sich das verbindet.
 Sprache in BewegungSteuerung eines Körpers mit Grenzen: hier der Ausschlag eines Ruders, dort die Gelenke zweier Hände.
 Agenten besser bewertenErst simulieren und qualifizieren, bevor echte Ressourcen fließen, und aufschreiben, was die Tests tatsächlich ergeben haben.
 Jenseits der HitzekarteBeide bereinigen zuerst ein verrauschtes Umweltsignal, bevor sie etwas entscheiden.
Die Insel ist eine Illustration. Diese Seite beschreibt Softwarebeiträge und berichtet keine unbestätigten Wettbewerbs- oder Leistungsergebnisse auf dem Wasser.