Trouver le cap
Un logiciel qui doit répondre au vent.
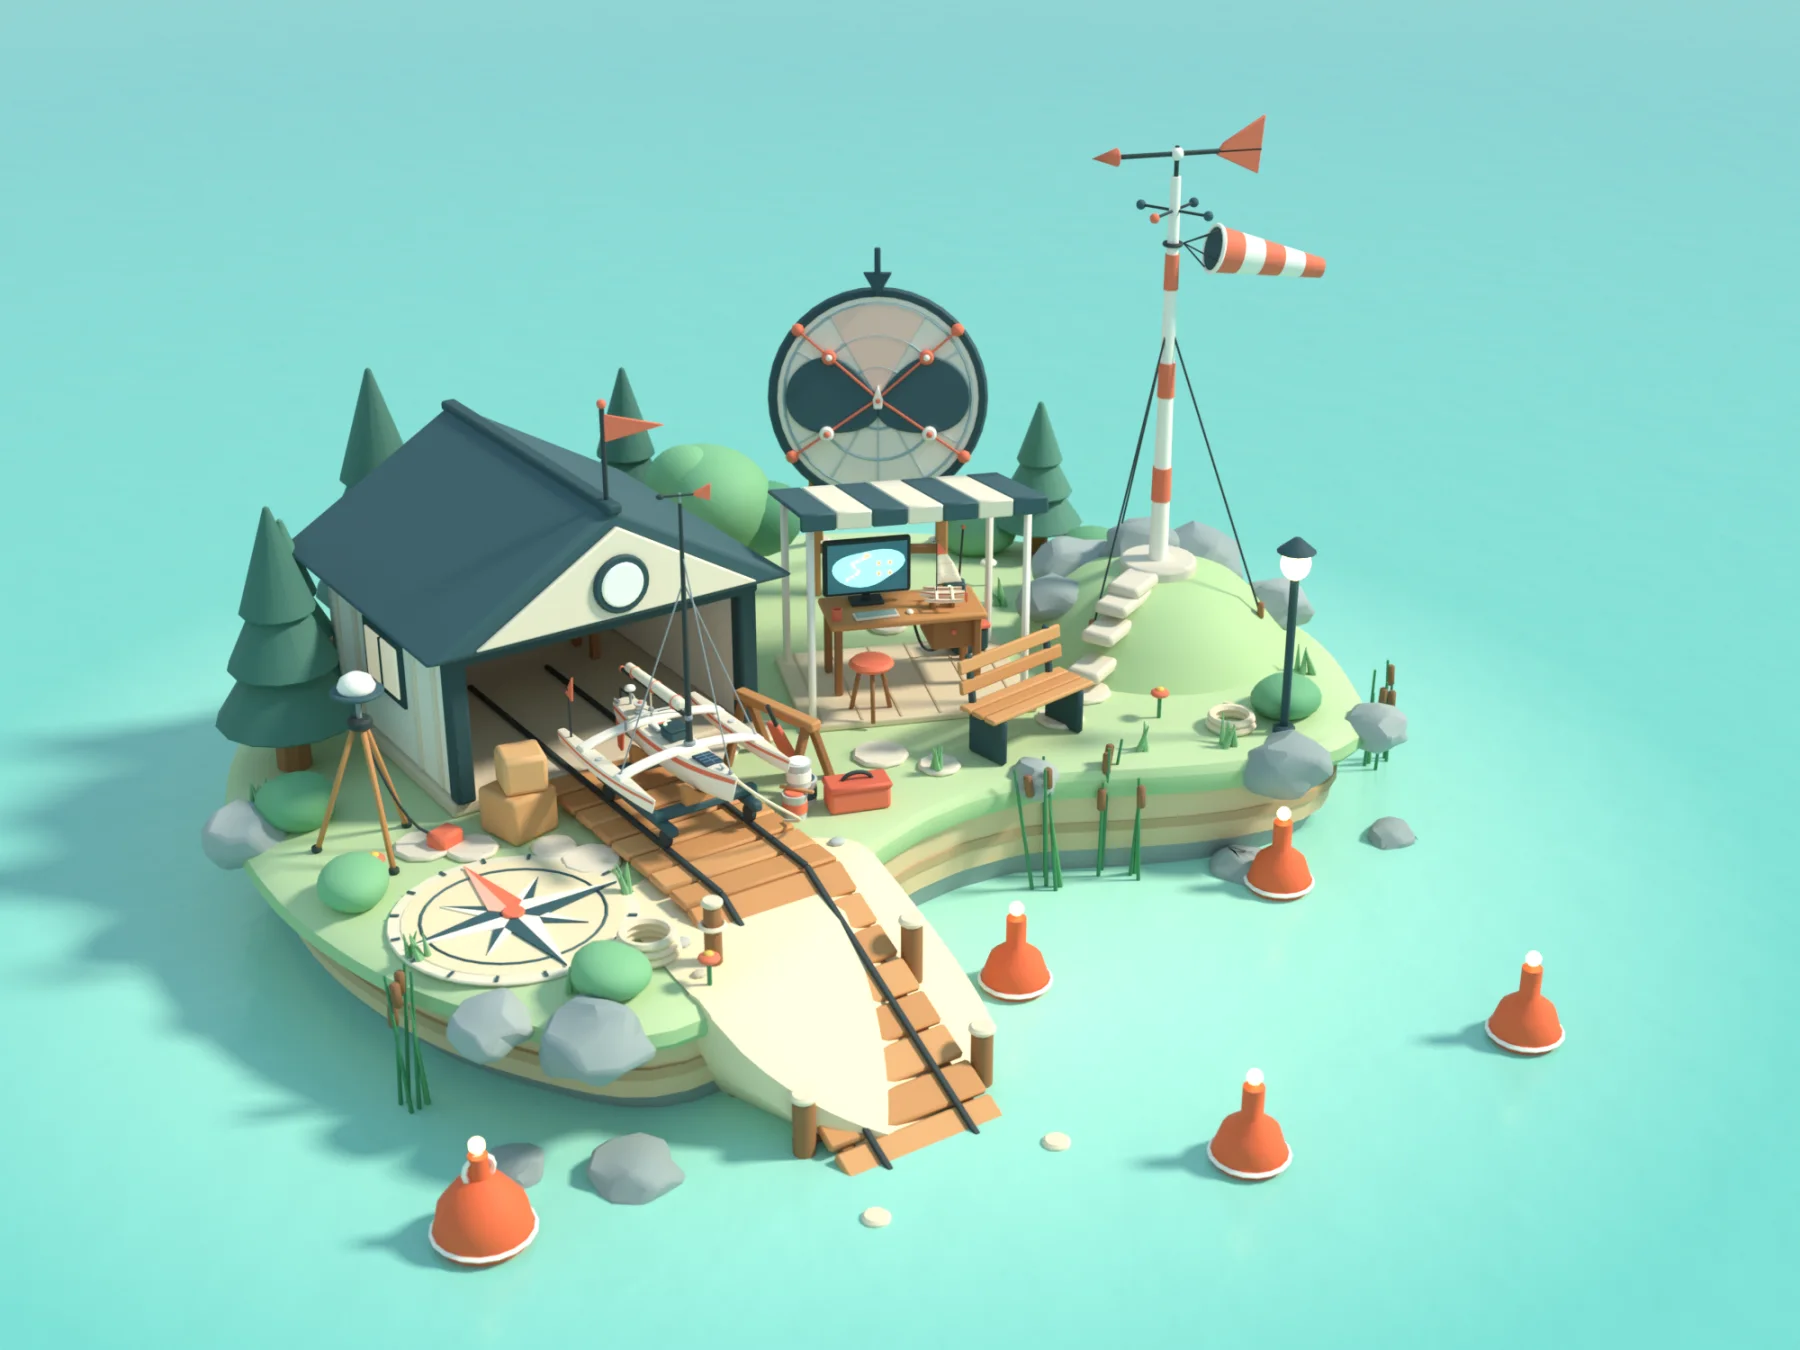
Une station d’essai au bord d’un lac, avec le vent pour personnage principal.
Une illustration créée pour ce site dans Blender. Elle explique l’idée ; ce ne sont pas des données du projet.
Les images, schémas et vidéos d’origine conservent leur langue originale.
Un bateau autonome doit transformer une information imparfaite en décision physique. Mes contributions à Kehillah Sailbot portaient sur la navigation, le pilotage, le filtrage du vent, l’estimation d’état et le simulateur utilisé pour étudier le comportement du bateau. Le petit bateau qui vous emmène d’île en île sur la page d’accueil de ce site s’inspire du trimaran simulé de l’équipe.
Boucler la boucle
Le système de l’équipe tourne sous ROS 2 : les capteurs publient les positions GPS, la direction du vent et les mesures inertielles ; un nœud de navigation décide ; les commandes de barre et de voile partent sur leurs propres topics. J’ai contribué au logiciel entre ces deux extrémités : lisser la mesure du vent et signaler les rafales, estimer l’état du bateau, et transformer un cap souhaité en commandes.
Où mettre le cap, selon le vent
Un voilier ne peut pas avancer droit face au vent. Le planificateur de l’équipe lit une polaire donnant la vitesse du bateau selon l’angle au vent, et utilise ses meilleurs angles (49,3° du vent au près, 124,4° au portant) pour décider quand un parcours exige un virement de bord et où la manœuvre doit avoir lieu. Le réglage de voile de référence suit une simple loi proportionnelle, et le bateau de la page d’accueil de ce site utilise la même.
Respecter les contraintes physiques
Mon travail sur le pilotage prédictif prévoit le cap du bateau quelques pas à l’avance à l’aide d’un modèle de lacet du premier ordre, et choisit les mouvements de barre qui maintiennent faibles l’erreur de cap, la vitesse de giration et l’effort de barre. La course de ±21° du gouvernail et sa vitesse maximale sont des contraintes strictes, et une gîte au-delà de 25° est pénalisée. Les constantes du modèle sont des valeurs par défaut supposées, et non des valeurs calibrées sur l’eau.
Estimer ce qu’on ne peut pas mesurer directement
Un filtre de Kalman unscented à racine carrée suit dix grandeurs, dont la position, le cap, les vitesses, la gîte et les angles des deux actionneurs, à partir des mesures du GPS, du compas et de la centrale inertielle. Un optimiseur de voile distinct s’appuie sur des relations de portance et de traînée, y compris un modèle post-décrochage, pour proposer un réglage et choquer la voile à mesure que la gîte augmente.
Apprentissage en simulation
Le simulateur physique de l’équipe modélise un trimaran de 15 kg sur un petit lac, avec une portance et une traînée de la voile et des coques tirées de tables de coefficients publiées. Mon travail y a consisté à le fiabiliser : validation des entrées, gestion des erreurs, journalisation et constantes typées, pour qu’une mauvaise configuration échoue bruyamment au lieu de produire une exécution d’apparence plausible. Rien sur cette page n’est un résultat obtenu sur l’eau.
Une décision devient un angle de barre.
- 01
Connecter la boucle de contrôle
L’architecture ROS 2 de l’équipe sépare l’entrée, la navigation et l’actionnement des capteurs. Les repères GPS et la direction du vent alimentent le système de contrôle, tandis que les commandes de gouvernail et de voile se déplacent sur des sujets dédiés. Cette séparation rend les données entrant dans une décision et la commande la laissant inspectable.
- 02
Contraindre le mouvement suivant
Le contrôleur de cap minimise un coût sur un horizon de dix pas : erreur de cap, vitesse de lacet et variation de l’angle de barre, avec un terme de cap final. Le problème est résolu sous une limite de barre de ±21° et une limite de vitesse de 15° par seconde, de sorte que le plan ne contient que des mouvements que le servomoteur peut exécuter. Si l’optimiseur échoue, le contrôleur proportionnel reste disponible en secours.
- 03
Etudier le comportement avant déploiement
Le simulateur intègre sur chaque surface portante des forces de la forme ½·C·ρ·v²·A, avec plusieurs sous-pas par pas de temps. Il relie la question logicielle (quelle commande émettre ?) à la question physique de la réaction du bateau. Les paramètres du contrôleur et ceux du simulateur ne concordent pas encore, et leur harmonisation reste un chantier ouvert.
Le dépôt documente le système ROS 2 de l’équipe ; le framework d’épreuves, le planificateur de virements de bord et le contrôleur de référence sont ceux de l’équipe. Mes contributions portent sur la navigation, le pilotage, le filtrage du vent, l’estimation d’état et la simulation. Une exécution automatisée ultérieure des tests du dépôt n’a réussi qu’une minorité de ses cas à cause d’erreurs d’importation, ce qui est consigné plutôt que caché.
Explorer le référentiel de contrôle des voiliersLes limites, en toute honnêteté.
- Aucune performance en compétition ou sur l’eau n’est rapportée ici. Le travail a été simulé ou testé à terre.
- Les chiffres d’amélioration figurant dans les documents de planification du dépôt sont des projections, et non des mesures.
- Le modèle de bateau du contrôleur utilise des constantes supposées et n’a pas été calibré sur le vrai bateau.
Navigation au travail.
Audio en anglais. Les sous-titres sont disponibles dans les dix langues du site ; les traductions sont assistées par machine.
Lire la transcription
00:00 Cela commence sur un lac.
00:01 Il s'agit du simulateur Sailbot de l'école fonctionnant sur un PC avec pilotage automatique.
00:06 En dessous, le code calcule les forces exercées sur le bateau, le déplace d'un petit pas et répète.
00:11 Le mouvement n'est qu'une mise à jour d'état sur une horloge.
La lecture n'a pas pu démarrer. Essayez les commandes vidéo ou téléchargez la vidéo.
Un extrait de mon portfolio montrant le simulateur Sailbot, les commandes du bateau et un itinéraire simulé. Il s'agit d'une démonstration de logiciel, pas d'images d'un bateau autonome sur l'eau.
Ce qui relie ce projet aux autres.
 Le langage en mouvementPiloter un corps soumis à des limites : la course d’un gouvernail ici, les articulations de deux mains là-bas.
 Mieux évaluer un agentSimuler et qualifier avant d’engager de vraies ressources, et noter ce que les tests ont réellement dit.
 Au-delà de la carte thermiqueLes deux commencent par nettoyer un signal environnemental bruité avant de décider quoi que ce soit.
L’île est une illustration. Cette page décrit des contributions logicielles et ne rapporte aucune performance non vérifiée en compétition ou sur l’eau.